Ejercicios de automática. Respuesta
29
Para resolver el sistema, desplazamos el bloque G
1
hacia la izquierda del punto suma.
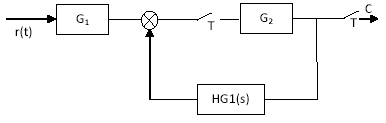
Considerando el nuevo esquema, tendremos para la salida del sistema:
\( C(s) = G_2(s)·E^*(s) \)
Y para el error continuo:
\(E(s) = R·G_1(s) - H·G_1(s)·C(s)\)
Sustituyendo la primera ecuación en la segunda y resulta:
\( E(s) = R·G_1(s) - H·G_1(s)· G_2(s)·E^*(s) \)
Y tomando transformada impulsacional:
\( E^*(s) = R·G_1^*(s) - H·G_1·G_2^*(s)·E^*(s) \)
Con lo que tendremos:
\( \displaystyle E^*(s) = \frac{R·G_1^*(s)}{1 + H·G_1·G_2^*(s)
} \)
Por otra parte, tomando transformada impulsional en la primera
de las ecuaciones y sustituyendo en la nueva ecuación el
valor que acabamos de deducir, resulta:
\( \displaystyle C^*(s) = G_2^*(s)·E^*(s) = \frac{G_2^*(s)·R·G_1^*(s)}{1
+ H·G_1·G_2^*(s) } \)
Y la función de transferencia pulsada del sistema de control
estudiado será:
\( \displaystyle C(z) = \frac{G_2(z)·R(z)·G_1(z)}{1 + H(z)·G_1(z)·G_2(z)
} \)
