Ejercicios de mecánicaPara la varilla del ejercicio anterior, calcular las fuerzas ejercidas
por la pared y el suelo sobre ella.
Respuesta al ejercicio 47
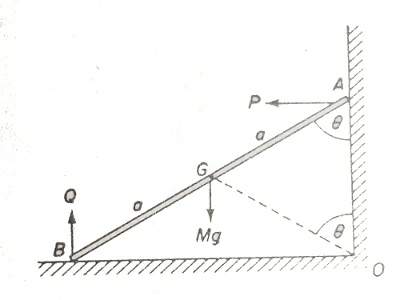
Reproducimos aquí el esquema representado en el ejercicio
anterior,
donde podemos comprobar con facilidad que la distancia entre el
punto medio de la varilla, G, y la pared viene dada por la ecuación
:
Con lo que podremos expresar el valor de la componente horizontal
de la aceleración del punto G mediante :
\( \displaystyle \frac{d^2}{dt^2}(a·\sin \theta) = a(\ddot{\theta}
\, \cos \theta - \dot{\theta}^2 · \sin \theta )\)
Y a partir de ahí escribir para el sistema de fuerzas externas
que actúan horizontalmente sobre la varilla:
\( P = M · a(\ddot{\theta} \, \cos \theta - \dot{\theta}^2 ·
\sin \theta) \qquad (*) \)
Por otro lado, derivando con respecto a t la ecuación final
obtenida en el ejercicio anterior obtenemos:
\( 2\dot{\theta} \, \ddot{\theta} = \displaystyle \frac{3 g}{2a}\dot{\theta}
\sin \theta\)
De manera que tenemos para \(\dot{\theta}^2 \textrm{ y } \ddot{\theta}
\):
\( \displaystyle \dot{\theta}^2 = \frac{3g}{2a}(\cos \alpha
- \cos \theta) \quad ; \quad \ddot{\theta} = \frac{3 g}{4a}\dot{\theta}
\sin \theta \)
Y así podemos expresar la ecuación (*) en la forma:
\( P = \displaystyle \frac{3Mg}{4}(3\cos \theta - 2 \cos \alpha)\sin
\theta\)
Por otro lado, la componente vertical de la aceleración
del punto G vendrá dada por:
\( \displaystyle \frac{d^2}{dt^2}(a \cos \theta) = - a(\ddot{\theta}
\sin \theta + \dot{\theta}^2 \cos \theta)\)
Y recordando los valores para \(\dot{\theta}^2 \textrm{ y } \ddot{\theta}
\):
\( \displaystyle \frac{d^2}{dt^2}(a \cos \theta) = - \frac{3g}{4}(1
+ 2 \cos \theta \cos \alpha - 3 \cos^2 \theta)\)
Con lo que para la composición de fuerzas en la coordenada
vertical resultará:
\( \displaystyle Q = Mg - \frac{3gM}{4}(1 + 2 \cos \theta \cos
\alpha - 3 \cos^2 \theta)\)
Y haciendo operaciones:
\( \displaystyle Q = \frac{gM}{4}(1 + 9 \cos^2 \theta - 6 \cos
\theta \cos \alpha)\)
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|