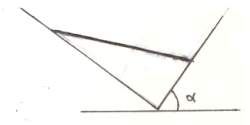
Ejercicios de mecánicaCalcular la posición de equilibrio del sistema representado
en la figura adjunta.
Respuesta al ejercicio 22
El proceso de deducción del número de coordenadas
generalizadas necesarias para describir la evolución del
sistema es similar al visto en los ejercicios 19, 20 y 21 y, por
lo tanto, no lo vamos a desarrollar en este ejemplo. Llegamos
por analogía a la conclusión de que sólo
es necesario un grado de libertad.
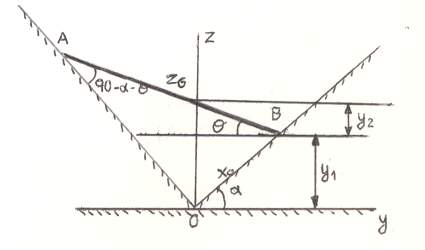
Tomamos el ángulo θ y expresamos
el centro de gravedad, zG, en función de ella.
Tomando el origen de coordenadas en 0, tenemos:
Y los valores de y1 e y2 son:
\( \displaystyle y_1 = x_0·\sin\alpha \quad ; \quad y_2 = \frac{l}{2}·\sin\theta
\)
Pero tenemos:
\( x_0 = l·\sin (90- \alpha - \theta) = l·\cos (\alpha + \theta)
\)
Por lo que zG valdrá:
\( \displaystyle z_G = l·\cos (\alpha + \theta)·\sin \alpha
+ \frac{l}{2}\sin \theta \)
Por el teorema de Torricelli:
\( \displaystyle \frac{\partial z_G}{\partial \theta} = 0 \Rightarrow
-l·\sin (\alpha + \theta)·\sin \alpha + \frac{l}{2}\cos \theta
= 0 \)
Y operando:
\( \displaystyle \begin{array}{l} \cos \theta = 2·\sin (\alpha
+ \theta)·\sin \alpha = 2(\sin\alpha \cos\theta + \cos \alpha\sin
\theta)\sin\alpha \Rightarrow \\ \\ \Rightarrow \cos \theta
(1 - 2·\sin^2 \alpha) = 2·\cos \alpha\sin\theta \sin \alpha
\end{array} \)
Finalmente, dividiendo los dos miembros por sin θ
podemos hacer:
\( \displaystyle \tan \theta = \frac{1 - 2·\sin^2 \alpha}{2·\cos
\alpha \sin\alpha} = \cot 2\alpha \)
Y la última ecuación nos da la condición
de equilibrio del sistema.
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|