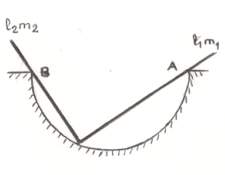
Ejercicios de mecánicaCalcular la posición de equilibrio del sistema representado
en la figura adjunta.
Respuesta al ejercicio 21
El sistema está sujeto únicamente a la acción
de la gravedad, por lo que, si suponemos que no hay rozamiento,
las fuerzas que actúan sobre él son conservativas.
Considerando que las ligaduras son bilaterales, holónomas
e ideales, podemos aplicar el teorema de Torricelli.
Vamos a empezar considerando que el sistema está formado
por dos sólidos rígidos. En esa situación,
necesitaríamos 12 coordenadas, pero al encontrarse en todo
momento los dos cuerpos en el plano del papel, podemos eliminar
6 de ellas (eliminamos para cada varilla dos ángulos de
giro y la coordenada sobre el eje perpendicular al plano del papel).
Por otra parte, como cada una de las varillas que componen el
sistema cumple las mismas condiciones que las de los sistemas
de los ejemplos vistos en los ejercicios 19 y 20, podemos eliminar
también dos coordenadas más por cada una de las
varillas (en todo instante, un punto de cada varilla está
en contacto con A y B, respectivamente, y los extremos inferiores
solo se mueven a lo largo de una semicircunferencia). Así
pues, hemos encontrado 10 ligaduras holónomas e ideales
y el sistema podría describirse con dos coordenadas generalizadas;
no obstante, como ambas varillas están continuamente en
contacto entre si y formando un ángulo de 90º por
sus extremos inferiores, tenemos que considerar otra ligadura
holónoma e ideal.
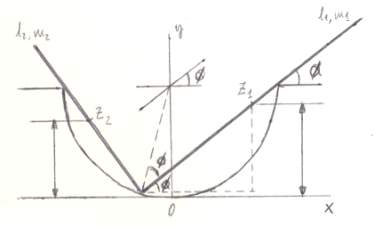
En definitiva, la evolución del sistema puede describirse
con una sola coordenada generalizada. Tomamos el ángulo
Φ y expresamos la posición del centro
de gravedad del sistema en función de dicha coordenada,
pues cada una de ellas cumple las mismas condiciones. En principio,
tenemos:
\( \displaystyle z_G = \frac{m_1z_1 + m_2z_2}{m_1 + m_2} \)
Y tenemos que determinar los valores de z1 y z2
a partir de la coordenada Φ . tomando el
referencial (0, x, y) resulta
\( \displaystyle \begin{array}{l}
z_1 = \frac{l_1}{2}\sin \phi + R - R·\sin 2\phi \\
\\
z_2 = \frac{l_2}{2}\sin (90- \phi) + R - R·\sin 2\phi
= \frac{l_2}{2}\cos \phi + R - R·\sin 2\phi
\end{array} \)
Y, por tanto:
\( \displaystyle z_G = R - R·\sin 2\phi + \frac{m_1l_1·\sin
\phi +m_2l_2·\cos \phi }{2(m_1 + m_2)} \)
Y la posición de equilibrio del sistema será:
\( \displaystyle \frac{\partial z_G}{\partial \phi} = -2R·\cos
2\phi + \frac{m_1l_1·\cos \phi +m_2l_2·\sin \phi }{2(m_1 + m_2)}
= 0 \)
Pero tenemos ,\(\cos 2\phi = 2·\cos^2 \phi -1\) con lo
que resulta:
\( \displaystyle -2R(2·\cos^2 \phi - 1) + \frac{m_1l_1·\cos
\phi +m_2l_2·\sin \phi }{2(m_1 + m_2)} = 0 \)
Y la solución puede obtenerse resolviendo una ecuación
de cuarto grado para cos Φ.
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|