Ejercicios de mecánica
Determinar las ecuaciones del movimiento de un péndulo
esférico, es decir, de un punto suspendido de una varilla
rígida y sin peso.
Respuesta al ejercicio 7
Cuando un punto material, no sujeto a restricciones, se mueve,
necesitamos tres coordenadas para describir su posición;
pero en el caso que estamos tratando, el punto está sujeto
al extremo de una varilla rígida de longitud constante
y, por tanto, tiene su movimiento constreñido a la superficie
de una esfera de radio igual a la longitud de la varilla.
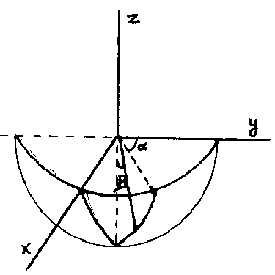
Como la superficie descrita por el punto es una esfera, tomamos
coordenadas esféricas para describir el movimiento, pero
teniendo en cuenta que el radio es constante sólo serán
necesarias dos coordenadas generalizadas para describir la posición
del punto. Vamos a emplear como coordenadas generalizadas los
ángulos alfa (α) y beta (β).
En general, la expresión para la energía cinética
del punto puede ser :
\( \mathrm{T} = \frac{1}{2}m \left(\dot{x}^2 +\dot{y}^2 + \dot{z}^2
\right) \)
y escribiendo las coordenadas cartesianas en función de
las coordenadas generalizadas,
tenemos :
\( x = l·\sin\alpha \cos\beta \quad ; \quad y = l·\cos\alpha
\sin \beta \quad ; \quad z = - l·\sin\beta \)
de donde resulta :
\( \begin{array}{l} \dot{x} = -l·\dot{\beta}·\sin \beta\sin
\alpha + l·\dot{\alpha}\cos \alpha\cos \beta\\ \\ \dot{y}= -l·\dot{\beta}·\sin
\beta\cos \alpha + l·\dot{\alpha}\cos \alpha\sin \beta \\ \\
\dot{z} = -l·\dot{\beta}\cos \beta \end{array} \)
Si elevamos al cuadrado cada una de las expresiones anteriores
y sustituimos en la ecuación que nos da la energía
cinética, T, resulta :
\( T = \frac{1}{2}m \left(\dot{x}^2 +\dot{y}^2 + \dot{z}^2 \right)
\Rightarrow \mathfrak{T}= \frac{1}{2}m·l^2 \left(\dot{\beta}^2
+ \dot{\alpha}^2\cos^2 \beta\right) \)
Por otro lado, sobre el cuerpo actúa un campo potencial
de la forma :
\( V = m·g·z \Rightarrow \upsilon = -m·g·l·\sin\beta \)
con lo que la Lagrangiana del sistema vale :
\( \displaystyle \mathfrak{L} = \mathfrak{T} - \upsilon =\frac{1}{2}m·l^2
\left(\dot{\beta}^2 + \dot{\alpha}^2\cos^2 \beta\right) + m·g·l·\sin\beta
\)
y las ecuaciones del movimiento serán :
\( \displaystyle \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{\alpha}}\right) - \frac{\partial\mathfrak{L}}{\partial
\alpha} = 0 \quad ; \quad \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{\beta}}\right) - \frac{\partial\mathfrak{L}}{\partial \beta}
= 0 \)
Para la coordenada alfa tenemos :
\( \displaystyle \begin{array}{l} \frac{\partial\mathfrak{L}}{\partial
\alpha} = 0 \quad ; \quad \frac{\partial\mathfrak{L}}{\partial
\dot{\alpha}} = m·l^2\dot{\alpha}\cos^2 \beta \\ \\ \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{\alpha}}\right) = m·l^2\ddot{\alpha}\cos^2 \beta - 2m·l^2\dot{\alpha}\dot{\beta}\cos
\beta·\sin\beta \end{array} \)
y para la coordenada beta :
\( \displaystyle \begin{array}{l} \frac{\partial\mathfrak{L}}{\partial
\beta} = m·l^2\dot{\alpha}^2\cos \beta \sin\beta + m·g·l· \cos\beta
\quad ; \quad \frac{\partial\mathfrak{L}}{\partial \dot{\beta}}
= m·l^2\dot{\beta} \\ \\ \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{\beta}}\right) = m·l^2\ddot{\beta} \end{array} \)
Las ecuaciones del movimiento quedan entonces en la forma :
\( \displaystyle \begin{array}{l} m·l^2\ddot{\alpha}·\cos \beta
- 2m·l^2 \dot{\alpha} \dot{\beta} \sin \beta = 0\\ \\ m·l^2
\ddot{\beta}^2 + \frac{1}{2}m·l^2 \dot{\alpha}^2. \sin 2\beta
- m·g·l·\cos \beta = 0 \end{array} \)
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|