Ejercicios de mecánicaExpresar las componentes cartesianas del vector velocidad angular
en función de los ángulos de Euler, sobre los ejes
del espacio y sobre los ejes del cuerpo.
Respuesta al ejercicio 5
Para expresar las componentes cartesianas del vector velocidad
angular en función de los ángulos de Euler podemos
considerar que el cambio de posición debido a su velocidad
angular es producido por el efecto de tres rotaciones independientes
relacionadas directamente con los ángulos de Euler.
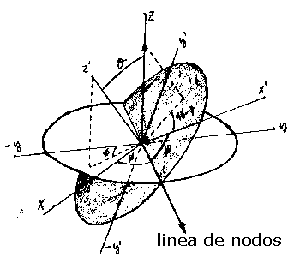
Una primera rotación hace variar el ángulo Φ
y consiste en un giro alrededor del eje z del espacio; una segunda
rotación hace variar el ángulo θ y consiste
en un giro alrededor de la línea de nodos y, por último,
una tercera rotación hace variar el ángulo Ψ
y consiste en un giro alrededor del eje z' del cuerpo.
Si consideramos tres vectores unitarios \( \hat{k}, \hat{e}_\phi
\;y\; \hat{k}'\) no coplanarios en las direcciones respectivas
de los ejes señalados, la velocidad angular se podrá
expresar:
\(\vec{w} = \dot{\phi}·\hat{k} + \dot{\theta}·\hat{e}_\phi
+ \dot{\psi}·\hat{k}' \)
De esta expresión podemos obtener las componentes cartesianas
de \(\vec{w}\) en los ejes del espacio o del cuerpo, sustituyendo
\( \hat{k}, \hat{e}_\phi \;y\; \hat{k}'\) en función de
\( \hat{i}, \hat{j} , \hat{k}\) o \( \hat{i}', \hat{j}' , \hat{k}'\)
respectivamente.
Para el primer caso tenemos, observando la figura adjunta:
\( \begin{array}{l} \hat{k}' = \hat{k}'_{xy}\sin \theta + \hat{k}\cos
\theta = \hat{i}\sin \phi·\sin \theta - \hat{j} \cos \phi· \sin
\theta + \hat{k}\cos \theta \\ \\ \hat{e}_\phi = \hat{i}·\cos
\phi + \hat{j}·\sin \phi \\ \\ \hat{k} = \hat{k} \end{array}
\)
Nota.- Puede parecer, en principio, que la proyección del
vector \(\hat{k}\) sobre el plano xy (k'xy) no forma un ángulo
Φ con el eje "y" negativo del espacio,
pero ello si es así puesto que z' y la línea de
nodos son perpendiculares entre si en todo momento y la inclinación
del eje z' es sobre un plano perpendicular a la línea de
nodos.
Continuando con el ejercicio podemos poner:
\(\begin{array}{l} \vec{w} = \dot{\phi}·\hat{k} + \dot{\theta}(\hat{i}\cos
\phi + \hat{j}·\sin \phi)+ \\ \\ + \dot{\psi}(\hat{i}·\sin\phi
·\sin \theta - \hat{j}·\cos\phi ·\sin \theta + \hat{k}·\cos
\theta ) \end{array} \)
y agrupando términos:
\(\begin{array}{l}
\vec{w} = \left(\dot{\theta}·\cos \phi + \dot{\psi}·\sin
\phi \sin \theta\right)\hat{i}+ \\
\\
+ \left(\dot{\theta}·\sin \phi - \dot{\psi}·\cos
\phi \sin \theta\right)\hat{j} + \left(\dot{\phi} + \dot{\psi}·\cos
\theta\right)\hat{k}
\end{array} \)
o lo que es igual:
\( \begin{array}{l} w_x = \dot{\theta}·\cos \phi + \dot{\psi}·\sin
\phi \sin \theta \\ \\ w_y = \dot{\theta}·\sin \phi - \dot{\psi}·\cos
\phi \sin \theta\\ \\ w_z = \dot{\phi} + \dot{\psi}·\cos \theta
\end{array} \)
Para el segundo caso debemos obtener\( \hat{k}, \hat{e}_\phi \;y\;
\hat{k}'\) en función de \( \hat{i}', \hat{j}' , \hat{k}'\)
, para ello tenemos, según la figura anterior:
\( \begin{array}{l} \hat{k} = \hat{i}'\sin \phi·\sin \theta
- \hat{j}' \cos \phi· \sin \theta + \hat{k}'\cos \theta \\ \\
\hat{e}_\phi = \hat{i}'·\cos \phi + \hat{j}'·\sin \phi \\ \\
\hat{k}' = \hat{k}' \end{array} \)
de donde se tiene:
\(\begin{array}{l}
\vec{w} = \dot{\phi}(\hat{i}'\sin \theta\sin \phi + \hat{j}'·\sin
\theta·\cos \phi + \cos \theta·\hat{k}')+ \\
\\
+ \dot{\theta}(\hat{i}'·\cos\phi - \hat{j}'·\sin\phi)
+ \dot{\phi}·\hat{k}'
\end{array} \)
y agrupando términos:
\(\begin{array}{l}
\vec{w} = \left(\dot{\theta}·\cos \phi + \dot{\phi}·\sin
\phi \sin \theta\right)\hat{i}'+ \\
\\
+ \left(\dot{\phi}·\sin \theta·\cos\phi - \dot{\theta}·\cos
\phi \right)\hat{j}' + \left(\dot{\psi}·\cos \theta +
\dot{\psi}\right)\hat{k}'
\end{array} \)
o lo que es igual:
\( \begin{array}{l} w_x = \dot{\theta}·\cos \phi + \dot{\phi}·\sin
\phi ·\sin \theta \\ \\ w_y = \dot{\phi}·\sin \theta·\cos\phi
- \dot{\theta}·\sin \phi \\ \\ w_z = \dot{\psi} + \dot{\phi}·\cos
\theta \end{array} \)
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|