Dado el sistema con realimentación unitaria cuya función
de transferencia en lazo abierto es:
\( \displaystyle C(s) = \frac{4}{s^2 + 3s + 1} \)
Calcular:
a) El amortiguamiento del sistema en los casos:
- En el sistema tal como se ha definido
- Al someterlo a una acción diferencial con Td= 0,3
- Al someterlo a una realimentación tacometrica con Tt=
0,6
b) El error de respuesta al ser excitado por la señal escalón
en los tres casos anteriores.
Ejercicios de automática. Respuesta
31
La función de transferencia en lazo cerrado será:
\( \displaystyle F(s) = \frac{G(s)}{1 + G(s)H(s)} = \frac{4}{s^2 + 3s + 5} \)
Y teniendo en cuenta que que la ecuación característica
de este sistema se puede escribir en la forma:
\( s^2 + 2\delta\omega_n·s + \omega_n^2 = 0\)
Obtendremos el valor del amortiguamiento a partir de:
\( \displaystyle 2\delta·\omega_n = 3 \;; \; \omega_n^2 = 5 \Rightarrow 2\delta \sqrt{5} = 3 \Rightarrow \delta = \frac{3}{2\sqrt{5}} \)
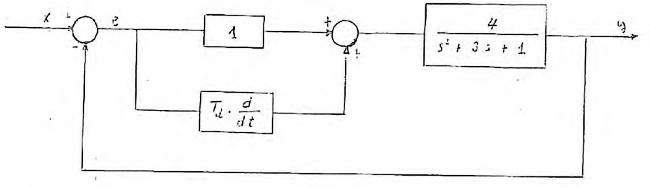
Al someter el sistema a una acción diferencial , tendriamos
como esquema el representado a continuación
y la función de transferencia en lazo cerrado , junto
con la ecuación característica del sistema será
en este caso:
\( \displaystyle F(s)' = \frac{4(1 + sT_d)}{s^2 + 3s + 1 + 4(1 + sT_d)} \; ; \; s^2 + (3+4T_d)s + 5 = 0 \)
El amortiguamiento del sistema vendrá dado en este caso
por:
\( \displaystyle 2\delta·\omega_n = 3 + 4T_d \;; \; \omega_n^2 = 5 \Rightarrow \delta' = \frac{3}{2 \sqrt{5}} + \frac{2}{\sqrt{5}}T_d
\)
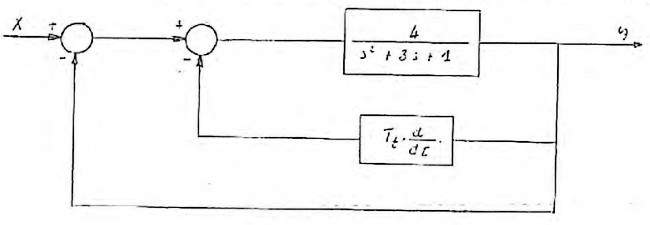
Al someter el sistema a una realimentación tacométrica,
tendremos el esquema:
Por lo que la función de transferencia en lazo cerrado
y la ecuación característica será en este
caso:
\( \displaystyle F(s)" = \frac{4}{s^2 + 3s + 1 + 4(1 +
sT_d)} \; ; \; s^2 + (3+4T_d)s + 5 = 0 \)
Por lo tanto, el amortiguamiento del sistema es en este caso
igual que el anterior, con la salvedad de que \(T_d \,\textrm{
y } \,T_t\) son distintas.
La respuesta del sistema en el primer caso es:
\( \displaystyle \begin{array}{l} y(t) = \mathfrak{L}^{-1}\left\{\frac{4}{s^2
+ 3s + 3}·\frac{1}{5}\right\} =- \frac{4}{5}·e^{-(3/2)t}·\cos
\frac{1}{\sqrt{2}}t - \\ - \frac{6\sqrt{2}}{5}·\sin \frac{1}{\sqrt{2}}t
+ \frac{4}{5} \end{array} \)
Y el error de respuesta valdrá:
\( \displaystyle e(t) = x(t) = 1 - y(t) = \frac{1}{5} + \left(\frac{4}{5}\cos
\frac{t}{\sqrt{2}}+ \frac{6\sqrt{2}}{5}\sin \frac{t}{\sqrt{2}}\right)e^{-(3/2)t}
\)
La respuesta del sistema en el segundo caso será:
\(\displaystyle \begin{array}{l}
y(t) = \mathfrak{L}^{-1}\left\{\frac{1,2·s+4}{s^2 + 4,2s+ 5}·\frac{1}{s}\right\}= \\
= -\left(\frac{4}{5}·\cos \frac{t}{\sqrt{0,59}}+\frac{2,4}{5\sqrt{0,59}}·\sin \frac{t}{\sqrt{0,59}}\right)e^{-2,1·t} + \frac{4}{5}
\end{array} \)
Y el error de respuesta valdrá:
\(\displaystyle e(t) = \left(\frac{4}{5}·\cos \frac{t}{\sqrt{0,59}}+\frac{2,4}{5\sqrt{0,59}}·\sin \frac{t}{\sqrt{0,59}}\right)e^{-2,1·t} + \frac{1}{5} \)
Para el caso de retroalimentación tacométrica calculariamos
el error de respuesta de forma análoga a los casos anteriores