Ejercicios de mecánica
A partir de la expresión de energía cinética
en coordenadas esféricas,
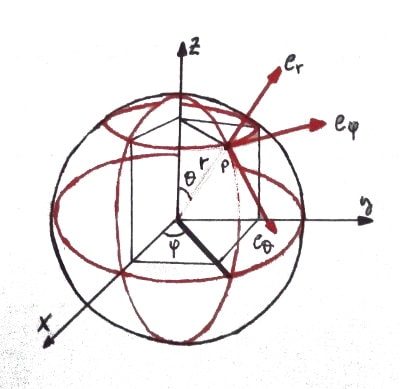
para el caso de una partícula libre, en un sistema
inercial:
\( \displaystyle \mathfrak{T} = \frac{1}{2}m \left(\dot{r}^2
+ r^2\dot{\theta}^2 + z^2\dot{\varphi}^2·\sin^2 \theta\right)
\)
Estudiar las ecuaciones de Lagrange para dicha partícula
libre.
Respuesta al ejercicio 59
A partir de la expresión de la energía cinética
de una partícula libre en coordenadas esféricas,
tenemos
\( \displaystyle \mathfrak{T} = \frac{1}{2}m \left(\dot{r}^2
+ r^2\dot{\theta}^2 + z^2\dot{\varphi}^2·\sin^2 \theta\right)
\)
Y podemos poner:
\( \displaystyle \begin{array}{l}
\frac{\partial\mathfrak{L}}{\partial r} = mr\dot{\theta}^2 +
mr\dot{\varphi}^2·\sin^2\theta\;;\;\frac{\partial\mathfrak{L}}{\partial
\dot{r}} = m\dot{r} \;;\;
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{r}}\right)
= m\ddot{r} \\
\\
\frac{\partial\mathfrak{L}}{\partial \theta} = mr^2\dot{\varphi}^2\sin
\theta\cos \theta \quad ; \quad\frac{\partial\mathfrak{L}}{\partial
\dot{\theta}} = mr^2\dot{\theta} \\
\\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\theta}}\right)
= 2mr\dot{r}\dot{\theta} + mr^2\ddot{\theta}\\
\\
\frac{\partial\mathfrak{L}}{\partial \varphi} = 0\quad;\quad\frac{\partial\mathfrak{L}}{\partial
\dot{\varphi}} = mr^2\dot{\varphi}·\sin^2\theta\\ \\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\varphi}}\right)
= (2mr\dot{r}\dot{\varphi} + mr^2\ddot{\varphi})\sin^2\theta
+ 2mr^2\dot{\varphi}\dot{\theta}\sin \theta\cos\theta
\\
\end{array} \)
De dónde se obtiene:
\( \displaystyle \begin{array}{l}
Q_r \Rightarrow m\ddot{r} - mr\dot{\theta}^2 - mr\dot{\varphi}^2·\sin^2\theta
= Q_r \qquad (A)\\
\\
Q_\theta\Rightarrow 2mr\dot{r}\dot{\theta} + mr^2\ddot{\theta}-
mr^2\dot{\varphi}^2·\sin\theta\cos\theta = Q_\theta\qquad
(B) \\
\\
Q_\varphi \Rightarrow 2mr\dot{r}\dot{\varphi}·\sin^2\theta
+ mr^2\ddot{\varphi}·\sin^2\theta +\\ \\= 2mr^2\dot{\varphi}\dot{\theta}\sin\theta\cos\theta
= Q_\varphi\qquad (C)
\end{array} \)
Como en el caso de coordenadas cilíndricas aparecen
términos que no son explicables si consideramos que hemos
empleado un S.I.; no obstante dichos términos se pueden
interpretar teniendo en cuenta que \( \hat{e}_r , \hat{e}_\theta
\;y\; \hat{e}_\varphi
\) no son fijos sino móviles.
De ese modo, los términos de (A) resultan ser:
\( m\ddot{r} \), componente de la fuerza debida a la aceleración
de la partícula a lo largo del eje r.
\( mr\dot{\theta}^2 \) , componente sobre r de la fuerza centrífuga
debida a la velocidad angular, \( \dot{\theta} \)
\( mr\dot{\varphi}^2·\sin^2\theta \), componentes sobre
r de la fuerza centrífuga debido a la velocidad angular,
\( \dot{\varphi}·\sin\theta \)
\( Q_r \), componentes sobre r de la fuerza exterior total.
Para los términos de (B) tenemos,
\( 2mr\dot{r}\dot{\theta}= r2m\dot{r}\dot{\theta}\) , es la
componente del momento de la fuerza de Coriolis respecto del
origen y sobre el eje \( \theta \).
\( mr^2\ddot{\theta} = r·mr\ddot{\theta}\) , es la componente
del momento de la fuerza exterior en la dirección de
\( \hat{e}_\theta \), respecto del origen.
\( mr^2\dot{\varphi}^2·\sin\theta\cos\theta =r·m(r·\sin\theta\cos\theta)\dot{\varphi}^2
\) , es la componente del momento de la fuerza centrífuga debida a
la aceleración \( (r·\sin\theta\cos\theta)\dot{\varphi}^2
\).
\( Q_\theta \), momento total sobre el eje \( \theta \).
Finalmente, para los términos de (C) resulta \( 2mr\dot{r}\dot{\varphi}·\sin^2\theta \) ,
componente del momento de la fuerza de Coriolis y cuyo valor es
\( 2m\dot{r}(\dot{\varphi}·\sin\theta) \)
\( mr^2\ddot{\varphi}·\sin^2\theta = r·\sin\theta
(mr·\sin\theta)\ddot{\varphi}\), es la componente del momento de la fuerza exterior, en la dirección
de \( \hat{e}_\varphi \) y respecto del origen.
\( 2mr^2\dot{\varphi}\dot{\theta}\sin\theta\cos\theta = r\sin\theta·
2mr·\dot{\varphi}\dot{\theta}\cos\theta\), es la componente del momento de la fuerza de Coriolis, debida a la
aceleración \( 2m(r\dot{\theta})\dot{\varphi}·\cos
\theta \).