Ejercicios de mecánica
A partir de la expresión de energía cinética
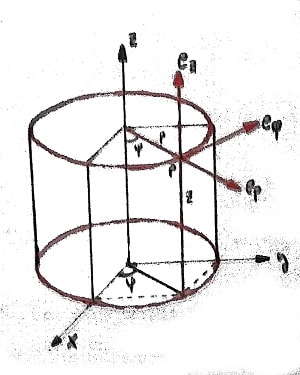
en coordenadas cilíndricas,
para el caso de una partícula libre, en un sistema
inercial:
\( \displaystyle \mathfrak{T} = \frac{1}{2}m \left(\dot{\rho}^2
+ \rho^2\dot{\varphi}^2 + \dot{z}^2\right) \)
Estudiar las ecuaciones de Lagrange para dicha partícula
libre:
\( \displaystyle \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{q_j}}\right) - \frac{\partial\mathfrak{L}}{\partial q_j}
= Q_j \)
Respuesta al ejercicio 58
A partir de la expresión de energía cinética
en coordenadas cilíndricas, para el caso de una partícula
libre, en un sistema inercial:
\( \displaystyle \mathfrak{T} = \frac{1}{2}m \left(\dot{\rho}^2
+ \rho^2\dot{\varphi}^2 + \dot{z}^2\right) \)
Y las ecuaciones de Lagrange:
\( \displaystyle \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{q_j}}\right) - \frac{\partial\mathfrak{L}}{\partial q_j}
= Q_j \)
Podemos poner:
\( \displaystyle \begin{array}{l}
\frac{\partial\mathfrak{L}}{\partial \rho} = m·\rho\dot{\varphi}^2\;;\;\frac{\partial\mathfrak{L}}{\partial
\dot{\rho}} = m·\dot{\rho} \quad;\quad
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\rho}}\right)
= m·\ddot{\rho} \\
\\
\frac{\partial\mathfrak{L}}{\partial \varphi} = m·\rho\dot{\varphi}^2\;;\;\frac{\partial\mathfrak{L}}{\partial
\dot{\varphi}} = m·\rho^2\dot{\varphi} \\
\\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\varphi}}\right)
= 2m·\rho·\dot{\rho}·\dot{\varphi} + m·\rho^2\ddot{\varphi}\\
\\
\frac{\partial\mathfrak{L}}{\partial z} = 0\quad;\quad\frac{\partial\mathfrak{L}}{\partial
\dot{z}} = m·\dot{z}\quad;\quad \frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial
\dot{z}}\right) = m·\ddot{z} \\
\end{array} \)
De dónde se obtiene:
\( \displaystyle \begin{array}{l}
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\rho}}\right)
- \frac{\partial\mathfrak{L}}{\partial \rho} = Q_\rho \Rightarrow
m·\ddot{\rho} - m·\rho\ddot{\varphi}^2 = Q_\rho
\\
\\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\varphi}}\right)
- \frac{\partial\mathfrak{L}}{\partial \varphi} = Q_j\Rightarrow
2m·\rho·\dot{\rho}·\dot{\varphi} + m·\rho^2\ddot{\varphi}
= Q_\varphi \\
\\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{z}}\right)
- \frac{\partial\mathfrak{L}}{\partial z} = Q_j \Rightarrow
m·\ddot{z} = Q_z
\end{array} \)
Observamos que en las anteriores expresiones nos aparecen
términos en un principio no podemos explicar ya que,
por ejemplo \(m·\rho·\dot{\varphi}^2\)
Tiene las características de una fuerza centrífuga
cosa que no es posible puesto que estamos en un sistema inercial(S.I.).
No obstante, en realidad, debemos considerar que estamos en
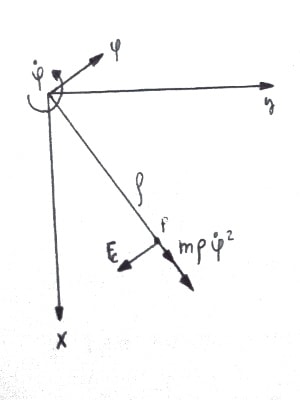
un sistema giratorio iconos vectores unitarios \( a \) no permanecen
fijos. Para explicar este hecho consideramos un sistema cartesiano
(O,x,y) como el representado en la figura adjunta
Según este sistema el punto P gira con velocidad angular
\( \dot{\varphi} \), por lo tanto aparecerá una fuerza
centrífuga de valor \(m·\rho·\dot{\varphi}^2
\).
Es así como este término queda explicado. Para
explicar los términos restantes, recordamos que la expresión
de la fuerza exterior en la dirección de \( \varphi \)
es, \( m·\rho^2·\ddot{\varphi}^2 \). Por lo tanto,
\( \displaystyle m·\rho^2·\ddot{\varphi}^2 = \rho·m·\rho·\ddot{\varphi}^2\)
Será el momento de la fuerza externa en la dirección
de \( \varphi \) respecto del origen.
Por lo mismo,
\( 2m·\rho·\dot{\rho}·\dot{\varphi} = \rho·2m·\dot{\rho}·\dot{\varphi}
\)
Será la componente del momento de la fuerza de Coriolis
respecto del origen.
El hecho de que no aparezca una componente del momento de la
fuerza centrífuga es debido a que esta tiene la misma
dirección que \( \hat{u}_\rho \) y por tanto, su producto
vectorial se anula.
También es lógico que no aparezca componente de
la fuerza de Coriolis en la dirección del eje \( \rho
\), ya que esta fuerza es perpendicular en todo momento a dicho
eje.
Según el análisis realizado vemos que todos los
términos que hemos estudiado, correspondientes a la coordenada
\( \varphi \) , son momentos.