Ejercicios de mecánica
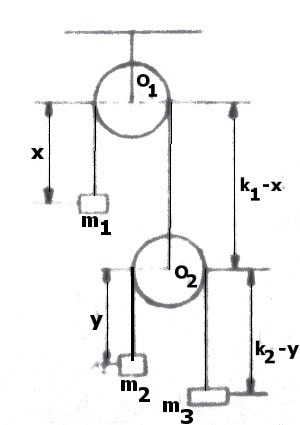
Calcular la ecuación del movimiento para el sistema de
la figura adjunta, el método de Lagrange.
Respuesta al ejercicio 54
Por consideraciones semejantes a las del problema anterior podemos
deducir fácilmente que son necesarias dos coordenadas generalizadas
para describir el sistema (que por otra parte es del mismo tipo
que el anterior)
La energía cinética del sistema vale
\( \displaystyle E_c = \frac{1}{2}·m_1v_1^2 + \frac{1}{2}·m_2v_2^2
+ \frac{1}{2}·m_3v_3^2 \)
Para obtener los valores de \( v_1, v_2, v_3\) podemos hacer:
\( \displaystyle \begin{array}{l}
v_1 = \frac{dx}{dt} = \dot{x} \\
\\
v_2 = \frac{d}{dt}\left[(k_1-x)+ y\right] = \dot{y} - \dot{x}
\\
\\
v_3 = \frac{d}{dt}\left[(k_1-x)+(k_2 - y)\right] = - \dot{x}
- \dot{y} = - (\dot{x}+ \dot{y})
\end{array} \)
Y según eso tenemos:
\( \displaystyle \mathfrak{T} = \frac{1}{2}·m_1·\dot{x}^2+
\frac{1}{2}·m_2·(\dot{y}-\dot{x})^2 + \frac{1}{2}·m_3·(\dot{y}+\dot{x})^2
\)
Tomando V = 0 en el nivel que pasa por \( O_1 \), resulta:
\( \begin{array}{l}
V = \mathfrak{V} = - m_1·gx - m_2·g[(k_1-x)+y]
- \\
\\- m_3·g[(k_1-x)+ (k_2-y)] = \\
\\
= - m_1g·x + m_2g·x - m_2g·y + m_3g·x
+ \\
\\+ m_3g·y - m_2g·k_1 - m_3g·k_1 - m_3g·k_2
\end{array} \)
Con lo que la lagrangiana del sistema, sin considerar los términos
constantes, valdrá:
\( \displaystyle\begin{array}{l}
\mathfrak{L} = \frac{1}{2}·m_1·\dot{x}^2+ \frac{1}{2}·m_2·(\dot{y}-\dot{x})^2
+ \frac{1}{2}·m_3·(\dot{y}+\dot{x})^2+ \\
\\
+(m_1 - m_2 - m_3)g·x + (m_2-m_3)g·y
\end{array} \)
Calculando las distintas derivadas:
\( \displaystyle \begin{array}{l}
\frac{\partial \mathfrak{L}}{\partial x}= (m_1-m_2-m_3)g\quad
; \quad \frac{\partial \mathfrak{L}}{\partial y}= (m_2-m_3)g
\\
\\
\frac{\partial \mathfrak{L}}{\partial \dot{x}} = m_1\dot{x}
- m_2(\dot{y}-\dot{x})+m_3(\dot{x}+\dot{y})\\
\\ \frac{\partial \mathfrak{L}}{\partial \dot{y}} = m_2(\dot{y}-\dot{x})+m_3(\dot{x}+\dot{y})\\
\\
\frac{d}{dt}\left(\frac{\partial \mathfrak{L}}{\partial \dot{x}}\right)=
m_1\ddot{x}+ (m_3-m_2)\ddot{y}+(m_3+m_2)\ddot{x} \\
\\
\frac{d}{dt}\left(\frac{\partial \mathfrak{L}}{\partial \dot{y}}\right)=
(m_3-m_2)\ddot{y}+(m_3+m_2)\ddot{x}
\end{array} \)
Tenemos entonces:
\( \displaystyle \begin{array}{l}
\frac{d}{dt}\left(\frac{\partial \mathfrak{L}}{\partial \dot{x}}\right)-
\frac{\partial \mathfrak{L}}{\partial x}= \\
\\
= (m_1\!+\!m_2\!+\!m_3)\ddot{x} + (m_3\!-\!m_2)\ddot{y} - (m_1\!-\!m_2\!-\!m_3)g
= 0 \\
\\
\frac{d}{dt}\left(\frac{\partial \mathfrak{L}}{\partial \dot{y}}\right)-
\frac{\partial \mathfrak{L}}{\partial y}= \\
\\
= (m_3+m_2)\ddot{y} + (m_3-m_2)\ddot{x} - (m_2-m_3)g = 0
\end{array}\)
Y tenemos así un sistema de dos ecuaciones con dos incógnitas:
\( \displaystyle \begin{array}{l}
(m_1+m_2+m_3)\ddot{x} + (m_3-m_2)\ddot{y} = (m_1-m_2-m_3)g \\
\\
(m_3+m_2)\ddot{y} + (m_3-m_2)\ddot{x} = (m_2-m_3)g
\end{array} \)
Cuya solución tiene por la regla de Cramer.