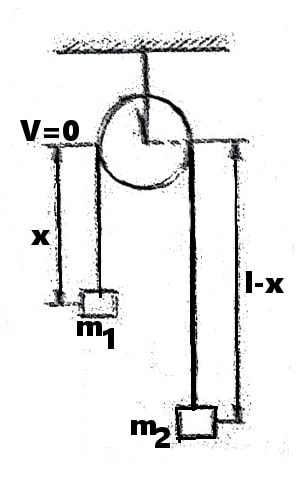
Ejercicios de mecánicaCalcular la ecuación del movimiento para el sistema de
la figura adjunta, el método de Lagrange. Supongase que
la polea no tiene masa y el cable es inextensible.
Respuesta al ejercicio 53
El movimiento se desarrolla en un plano y como el cable es inextensible,
tenemos:
Dónde \( l \) que no es, necesariamente la longitud del
cable, es una ligadura holónoma e ideal.
Podemos considerar entonces que los grados de libertad del sistema
son 1 (tomaremos \( x \) definiéndolo como la distancia
de \( m_1 \) al centro de la polea, con lo que la distancia
de \( m_2\) al centro de la polea es \( l-x \).
Como las fuerzas exteriores del sistema son conservativas (fuerza
gravitatoria) podemos emplear la formulación lagrangiana.
La energía cinética del sistema valdrá:
\( \displaystyle E_c = \frac{1}{2}·m_1v_1^2 + \frac{1}{2}·m_2v_2^2
\)
Pero se tiene:
\( \displaystyle v_1 = \frac{dx}{dt} = \dot{x} \quad ; \quad
v_2 = \frac{d}{dt} (l-x) = - \dot{x} \)
Y por tanto:
\( \displaystyle \mathfrak{T} = \frac{1}{2}·m_1·\dot{x}^2
+ \frac{1}{2}·m_2·\dot{x}^2 = \frac{1}{2}·\dot{x}^2\left(m_1
+ m_2\right) \)
Si tomamos V = 0 en el plano del centro de la polea, resulta:
\(V = \mathfrak{V} = - m_1·gx - m_2·g(l-x) = -
m_1gx + m_2gx - m_2g·l \)
Y la lagrangiana del sistema será:
\( \displaystyle \mathfrak{L} = \frac{1}{2}\left(m_1 + m_2\right)\dot{x}^2
+ \left(m_1 - m_2\right)·gx + m_2g·l \)
En esta ecuación podemos eliminar \( m_2g·l \) por
ser una constante, ya que por el método de Lagrange no
se diferencian dos sistemas que varían en una constante.
Continuando con el problema tenemos:
\( \displaystyle \begin{array}{l}
\frac{\partial\mathfrak{L}}{\partial x} = \left(m_1 - m_2\right)·g
\quad ;\quad \frac{\partial\mathfrak{L}}{\partial \dot{x}} =
\left(m_1 - m_2\right)·\dot{x} \\
\\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{x}}\right)
= \left(m_1 + m_2\right)·\ddot{x}
\end{array} \)
De donde finalmente resulta:
\( \displaystyle \frac{d}{dt}\frac{\partial\mathfrak{L}}{\partial
\dot{x}}- \frac{\partial\mathfrak{L}}{\partial x}= 0\Rightarrow
\ddot{x} = \frac{m_1 - m_2}{m_1 + m_2}·g \)
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|