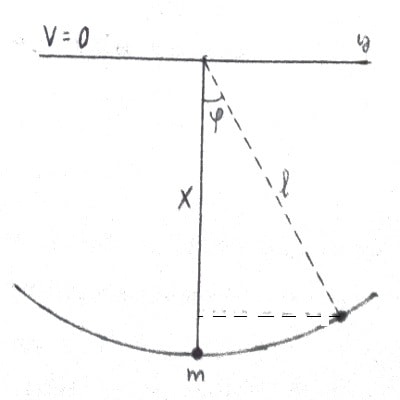
Ejercicios de mecánicaAplicando el método de Lagrange, calcular la ecuación
del movimiento de un péndulo que se mueve en un plano.
Respuesta al ejercicio 51
En este tipo de problemas lo primero que se hace es observar si
se puede aplicar la ecuación lagrangiana. En este caso
si podemos, puesto que las fuerzas exteriores al sistema son conservativas
(fuerzas gravitatorias)
El sistema tiene todas sus ligaduras holónomas y un grado
de libertad, qué puede ser \( \varphi \)
Recordando la ecuación de Lagrange para campos conservativos
hemos de expresar la energía cinética y potencial
de m en función de \( \varphi \) toma para lo cual emplearemos
coordenadas esféricas.
La energía cinética en coordenadas esféricas
se expresa:
\( \displaystyle T = \frac{1}{2}(\dot{\rho}^2 + \rho^2·\dot{\varphi}^2)
\)
Pero teniendo en cuenta que \( \rho = l\) , resulta \(\dot{\rho}=0\)
y nos queda:
\( \displaystyle T = \frac{1}{2}( l^2·\dot{\varphi}^2)\)
Para expresar la energía potencial en función de
\( \varphi\) tenemos V = 0 en el plano de sujeción del
péndulo, de dónde:
Pero:
Y por tanto:
\( \mathfrak{V} = - mg·l·\cos \varphi \)
De ahí se tiene:
\( \displaystyle \mathfrak{L} = \mathfrak{T} - \mathfrak{V}
= \frac{1}{2}·ml^2·\dot{\varphi}^2 + mg·l·\cos
\varphi \)
Y los términos correspondientes de la ecuación de
Lagrange serán:
\( \displaystyle \begin{array}{l}
\frac{\partial\mathfrak{L}}{\partial \varphi} = - mg·l·\sin
\varphi \quad ;\quad \frac{\partial\mathfrak{L}}{\partial \dot{\varphi}}
= m·l^2\dot{\varphi} \\
\\
\frac{d}{dt}\left(\frac{\partial\mathfrak{L}}{\partial \dot{\varphi}}\right)
= m·l^2\ddot{\varphi}
\end{array} \)
Con lo que finalmente podemos poner:
\( \displaystyle \frac{d}{dt}\frac{\partial\mathfrak{L}}{\partial
\dot{\varphi}}- \frac{\partial\mathfrak{L}}{\partial \varphi}=
m·l^2\ddot{\varphi} +mg·l·\sin \varphi
= 0 \)
y simplificando:
\( \displaystyle m·l\ddot{\varphi} +mg·\sin \varphi
= 0 \)
PROBLEMAS
DE CINEMÁTICA - EJERCICIOS DE MECÁNICA - PROBLEMAS
DE DINÁMICA |
|
|
|
|
|