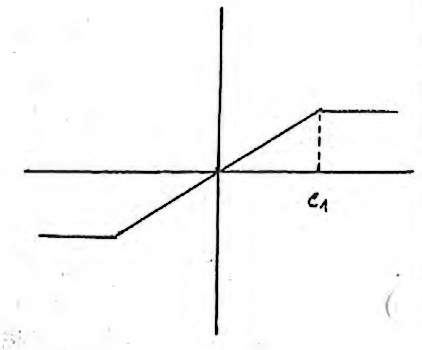
Sea el sistema de control con el elemento no lineal de la figura.
Las ecuaciones diferenciales que lo describen son:
\( \displaystyle \begin{array}{l}
\ddot{e}+ \frac{1}{\tau}·\dot{e}+ \frac{K}{\tau}·e
= 0 \quad |e|< e_1\\
\ddot{e}+ \frac{1}{\tau}·\dot{e} = \pm A
\end{array} \)
Trazar las isoclinas del sistema.Una isoclina es una curva compuesta
por los puntos, de los elementos de una familia de curvas, en
donde las tangentes tienen la misma inclinación (la misma
pendiente)
Ejercicios de automática. Respuesta
36
Para un sistema lineal como el que tenemos, las isoclinas, que
son curvas que satisfacen la ecuación \(d\dot{e}/dt = Cte.\),
son lineas rectas, pues tenemos:
\( \displaystyle \begin{array}{l}
\textrm{ en } |e| < e_1 \Rightarrow \frac{\ddot{e}}{\dot{e}}+
\frac{1}{\tau}+ \frac{K}{\tau}\frac{e}{\dot{e}}= 0 \Rightarrow1\\
\frac{\ddot{e}}{\dot{e}} = \frac{\dot{e}}{e} = - \frac{1}{\tau}(1+
K·\frac{e}{\dot{e}})
\end{array} \)
De modo análogo, para las zonas \(e< e_1 \textrm{ y
} e > e_1\), resulta respectivamente:
\( \displaystyle \begin{array}{l}
\frac{d\dot{e}}{de} = \frac{A}{\dot{e}}- \frac{1}{\tau} \textrm{en }e< e_1 \\
\frac{d\dot{e}}{de} =- \frac{A}{\dot{e}}- \frac{1}{\tau} \textrm{en }e> e_1
\end{array}\)
Asi pues, las isoclinas correspondientes a la zona lineal tienen
por ecuación:
\( \displaystyle K_1 = - \frac{1}{\tau}\left(1 + K·\frac{e}{\dot{e}}\right) \Rightarrow \dot{e} = - \frac{K}{1+ K_1\tau}·e
\)
Que son rectas que pasan por el origen de coordenadas del plano
fásico. Las isoclinas correspondientes a las zonas no lineales
tienen por ecuaciones:
\( \displaystyle \begin{array}{l}
K_i = \frac{A}{\dot{e}}- \frac{1}{\tau} \Rightarrow e = \frac{\tau·A}{1 + K_i\tau} \\
K_i =- \frac{A}{\dot{e}}- \frac{1}{\tau} \Rightarrow e = - \frac{\tau·A}{1 + K_i\tau}
\end{array}\)
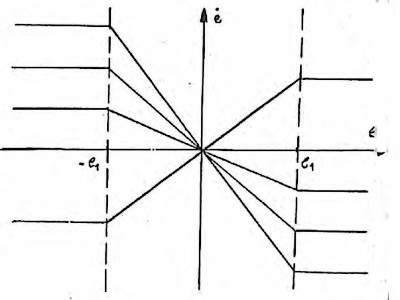
Que son rectas paralelas al aje de abcisas. Con la información
disponible puede dibujarse la figura adjunta en la que están
trazadas algunas isoclinas.